
Guida autonoma off-road: ecco il prototipo di auto che non si ferma mai
I ricercatori della Georgia Tech hanno realizzato l'auto robot in scala che reagisce alle perdite di aderenza in ogni situazione di guida
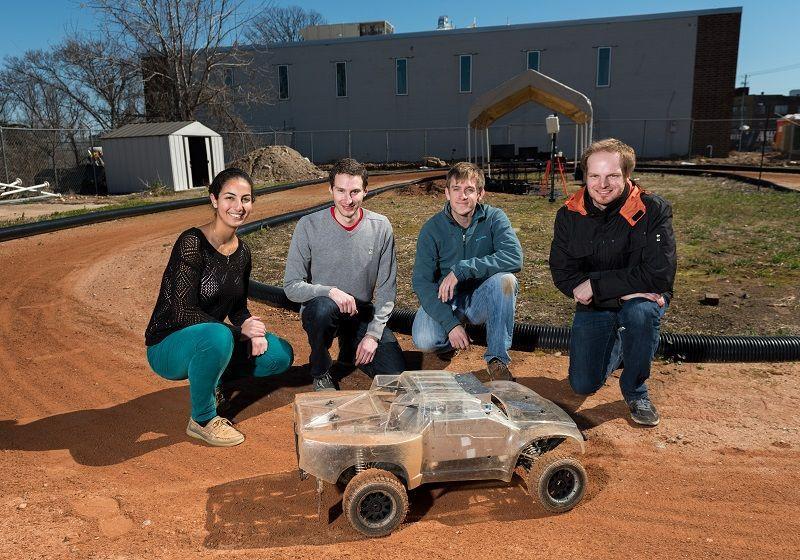 I ricercatori della Georgia Tech hanno realizzato l'auto robot in scala che reagisce alle perdite di aderenza in ogni situazione di guida
Lo sviluppo di auto a guida autonoma comincia a prendere seriamente in considerazione anche l'idea di abbandonare le strade asfaltate per addentrarsi in percorsi più ostici, come l'off-road. L'auto driverless in scala, completamente funzionante, arriva dal Georgia Tech, e potrebbe essere una svolta nelle competizioni oltre che per l'esercito.
IN OFF ROAD SENZA PILOTA Al momento è semplicemente un dimostratore tecnologico quello messo in campo dal Georgia Tech, un modello in scala 1:5 di auto da rally, ma è capace correre in completa autonomia lungo un percorso sterrato alla velocità equivalente di 90 miglia orarie. A differenza di quanto ci hanno abituato a vedere finora le auto a guida autonoma sviluppate dai brand automobilistici mondiali e non solo (leggi come le auto a guida autonoma potranno vedere anche nel buio), questo modello in scala utilizza degli algoritmi diversi per poter eseguire manovre in condizioni critiche: non si tratta di riuscire ad incanalarsi nel traffico, svoltare al punto giusto o mantenere sempre una distanza di sicurezza adeguata, ma di evitare ostacoli e gestire le perdite di aderenza delle ruote con delle derapate ed un sufficiente controsterzo, alla ricerca anche del tempo sul giro.
COSA C'E' DIETRO QUEST'AUTO Gli algoritmi dietro il funzionamento di questo modello riescono a compiere cicli di controllo ad un ritmo elevatissimo, cercando di prevedere con un anticipo di 3 o 4 secondi i possibili epiloghi di ogni situazione e regolarsi preventivamente. La parte hardware richiama tutta la serie di sensori e telecamere già visti su auto che si guidano da sole, così come la posizione tramite GPS, ma la novità sta nel riuscire a processare informazioni praticamente in tempo reale: circa 2.000 traiettorie vengono “immaginate” istante per istante, ed alla fine viene scelta in brevissimo tempo, circa 1/60 di secondo, la strada ideale da percorrere per massimizzare le performance. Panagiotis Tsiotras, professore esperto di matematica dietro il controllo di quest'auto, ha affermato che “un veicolo autonomo dovrebbe essere capace di avere controllo in ogni situazione, non solo durante normali condizioni di guida o sulle autostrade. Uno dei nostri obiettivi principali è di infondere alcune delle tecniche di guida di esperti umani nel cervello di questi veicoli autonomi”.
LE GARE SENZA PILOTA Questo prototipo apre la strada ad una serie di risvolti che potrebbero comprendere eventuali gare tra auto senza pilota, settore non del tutto inesplorato dopo che Audi ha lanciato in pista la sua RS7 autonoma (leggi del giro di pista a tutto gas dell'Audi RS7 a guida autonoma), così come impieghi in campo militare, fattore questo che giustificherebbe anche la sponsorizzazione del progetto da parte dell'U.S. Army Research Office.